HJ 2020—2012
袋式除尘工程通用技术规范
发布部门:生态环境部
可参考过滤式除尘工程的系统设计与运行要求;滤筒等具体设备结构还需结合对应技术资料。
北京中环盛达环保工程有限公司 · 15699996199 · 15699996199@163.com
网页来源:https://zhonghuanshengda.com/products/welding-fume-extractor/

围绕多个焊接工位设置吸气臂或集气罩,通过支管主管接入集中净化主机,统一配置过滤、清灰、排风和分区控制。
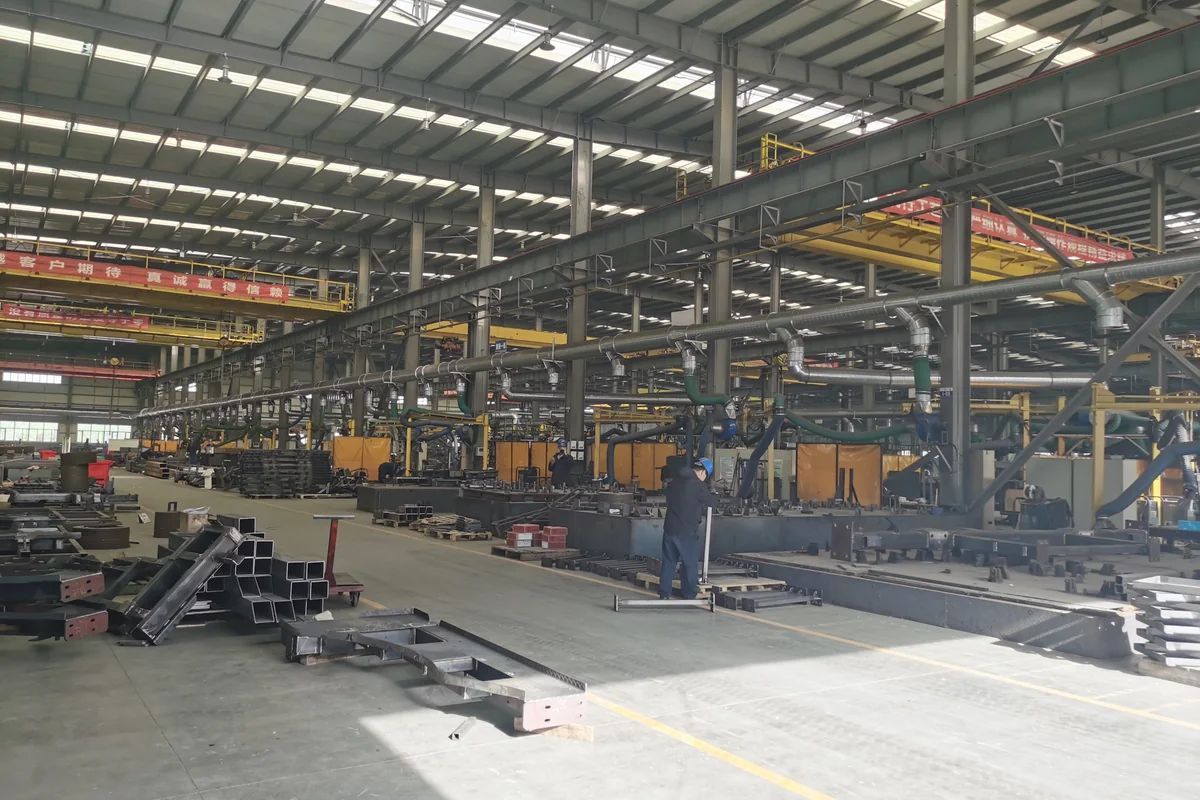
集中式焊烟除尘系统将多个手工焊接、专机或机器人焊接工位的烟尘汇入集中净化设备。每个工位根据焊缝位置、工件姿态和操作动作配置吸气臂、固定罩或围护,再经支管与主管送至过滤主机,完成颗粒物过滤、清灰集尘和排风。集中系统的重点是把不同工位作为一个整体组织:既要让罩口有效捕集,也要核对同时使用组合、远近支路阻力和分区启停。与移动式单机相比,集中方案便于统一安排主机、维护和排风,但前期需确定管道路线、安装空间及生产接口。实际配置根据焊材与母材、作业时间及现场气流确定,不由车间面积单独决定。
从焊接工位开始组织气流,源头捕集、过滤与维护相互配合。
按焊缝、操作位置和烟尘扩散路径布置罩口,避免妨碍焊接,并兼顾气体保护和现场干扰气流。
气流经软管或集中管网进入适配过滤单元;按烟尘与火花风险安排必要的前端保护。
粉尘由集尘装置收集,按机型检查滤材、清灰与压差,最终排风路径结合项目要求确定。
以下实拍来自不同焊接车间,展示柔性吸气臂、局部集气罩、集中主管及机器人焊接单元的收集方式,便于按工位形式比较配置。
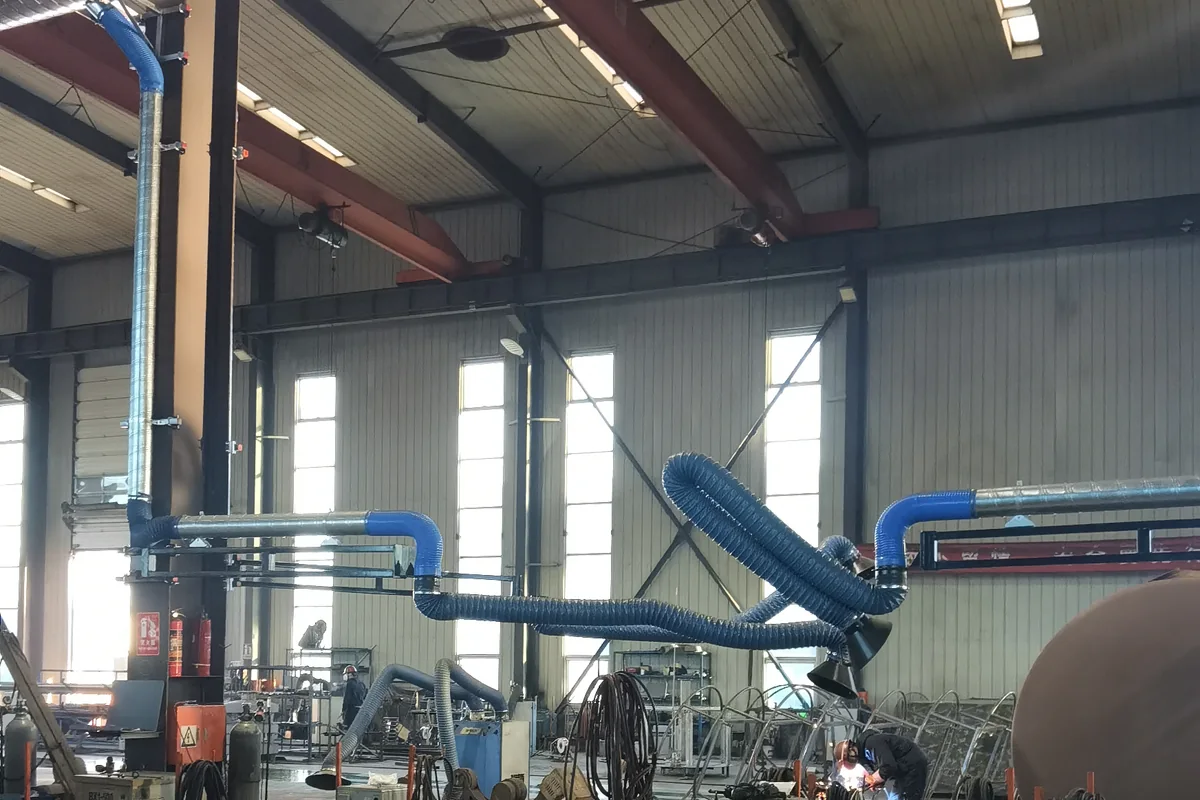
焊接作业、吸气臂和支管处于同一工位,罩口需随焊缝位置调整并保持有效距离。
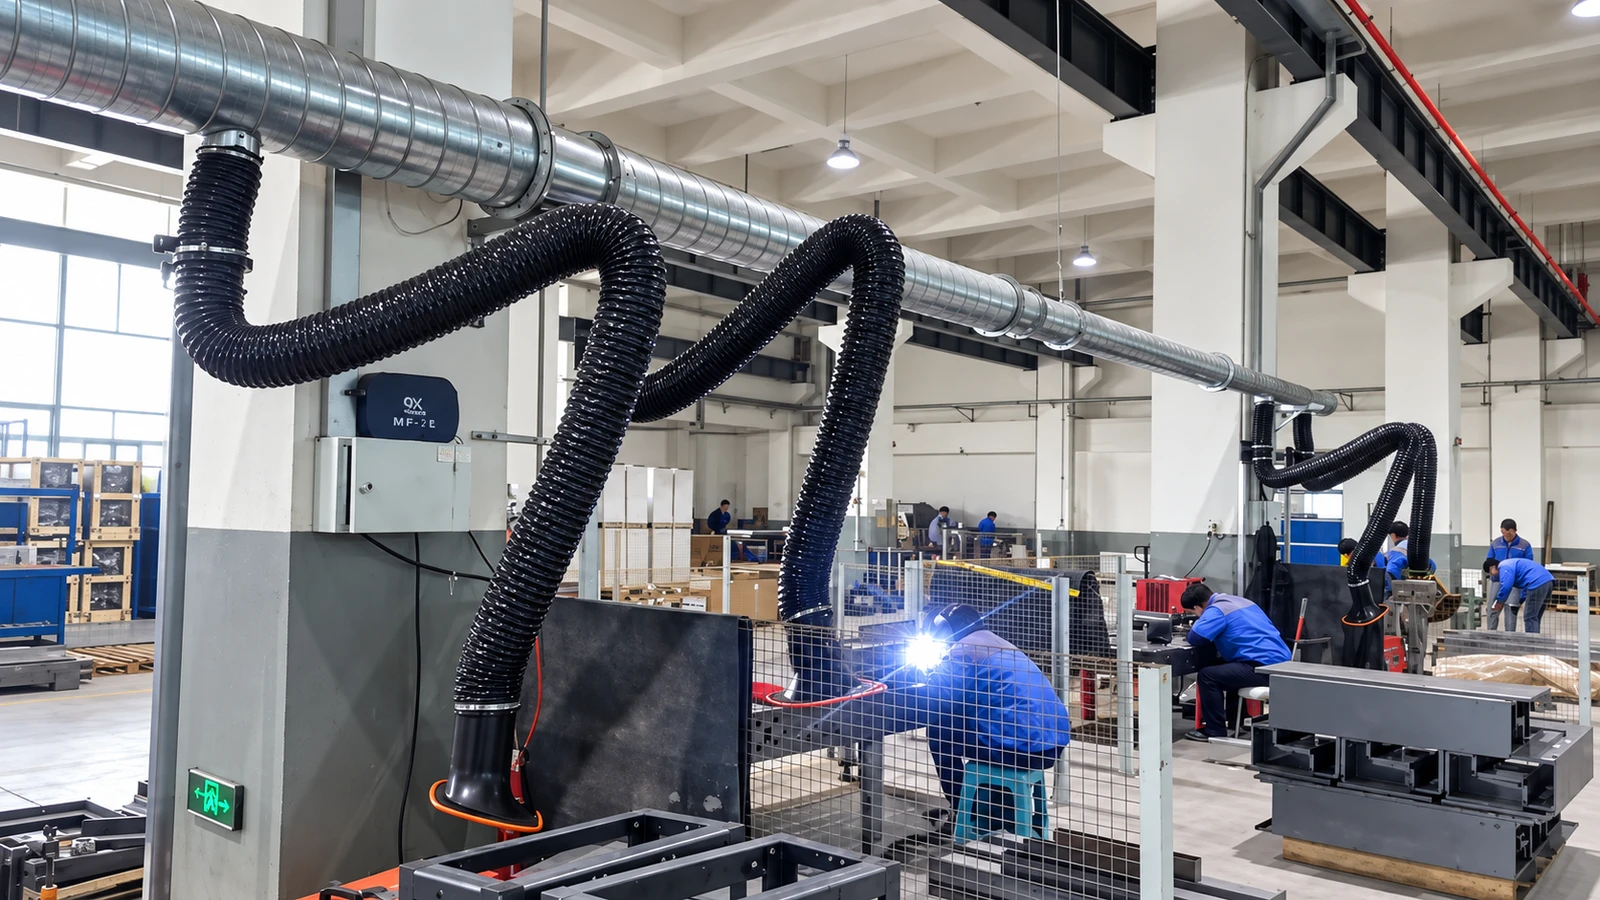
多个焊接点通过柔性吸气臂接入主管,便于分别覆盖工位内的烟尘产生区域。
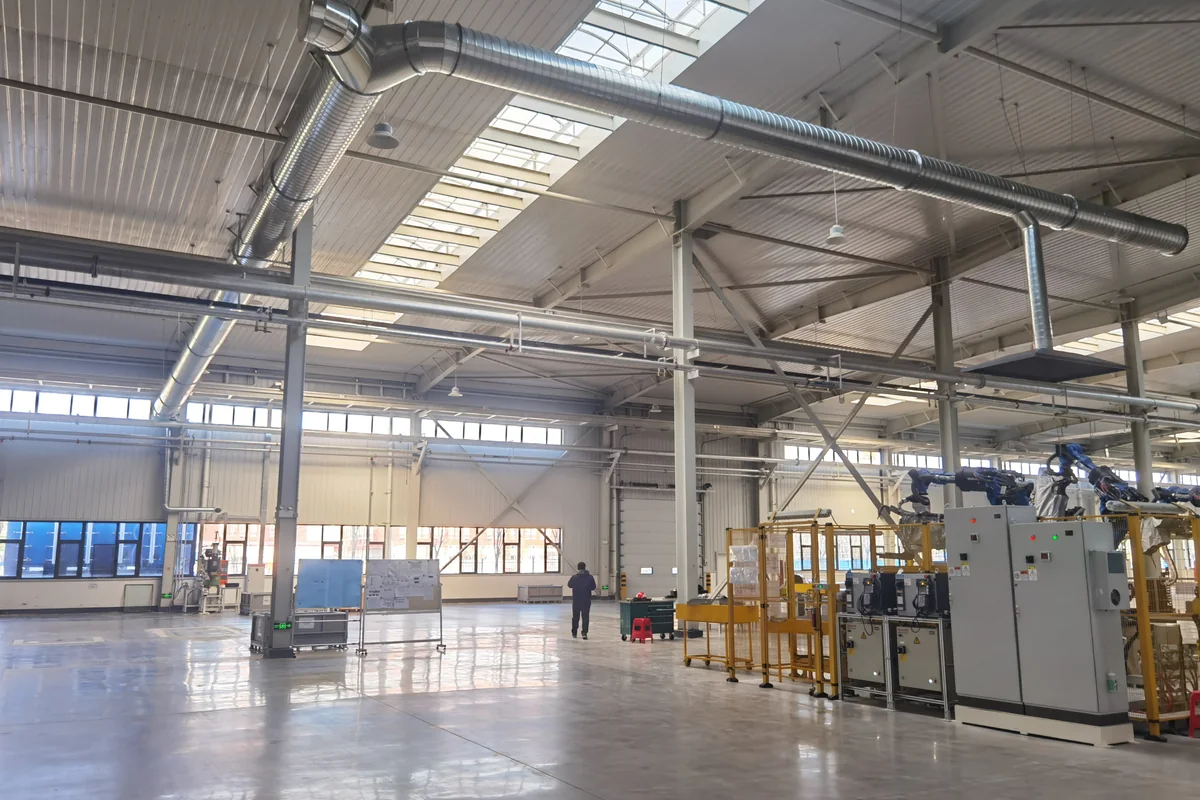
局部大罩与顶部管网服务固定机器人单元,罩体范围和补风条件需结合设备动作空间设计。
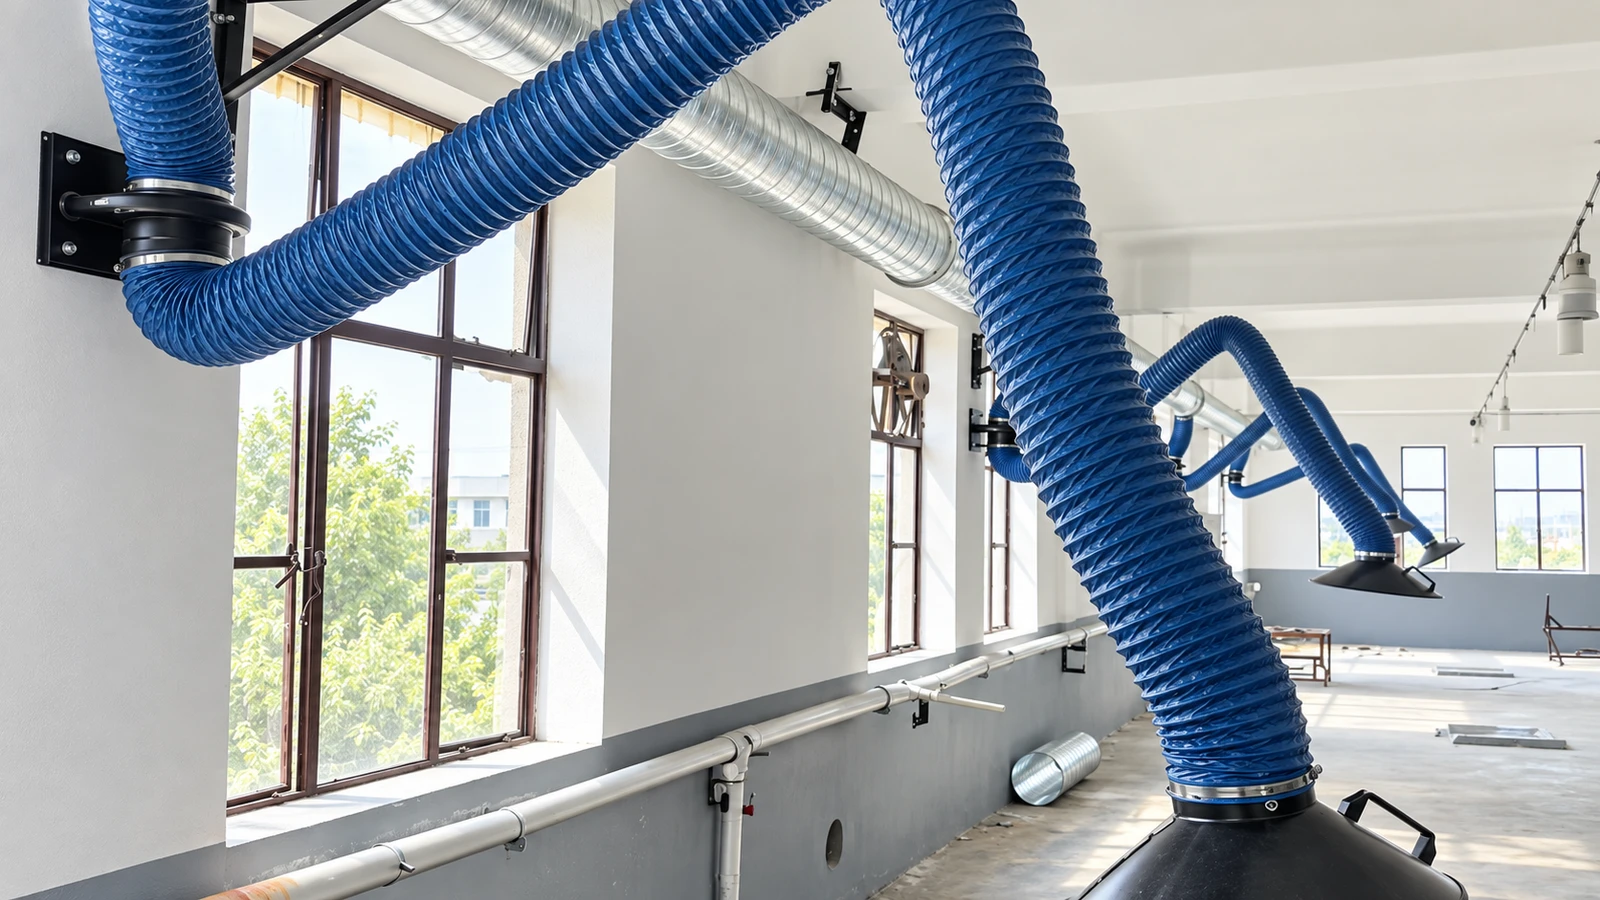
多个壁装吸气臂接入集中主管,支路位置、臂长和操作覆盖范围需要同时考虑。
适用于多个相对固定的手工焊接工位、连续焊接生产线和机器人焊接单元。工位经常变化或数量较少时,可另行比较移动式净化设备。
固定机器人工位可参考来金天津基地:22 台工作站采用顶部吸风罩,经车间支管主管连接室外集中除尘系统。中环盛达承担设计、制造、安装与调试,2020 年 12 月完工并通过验收。
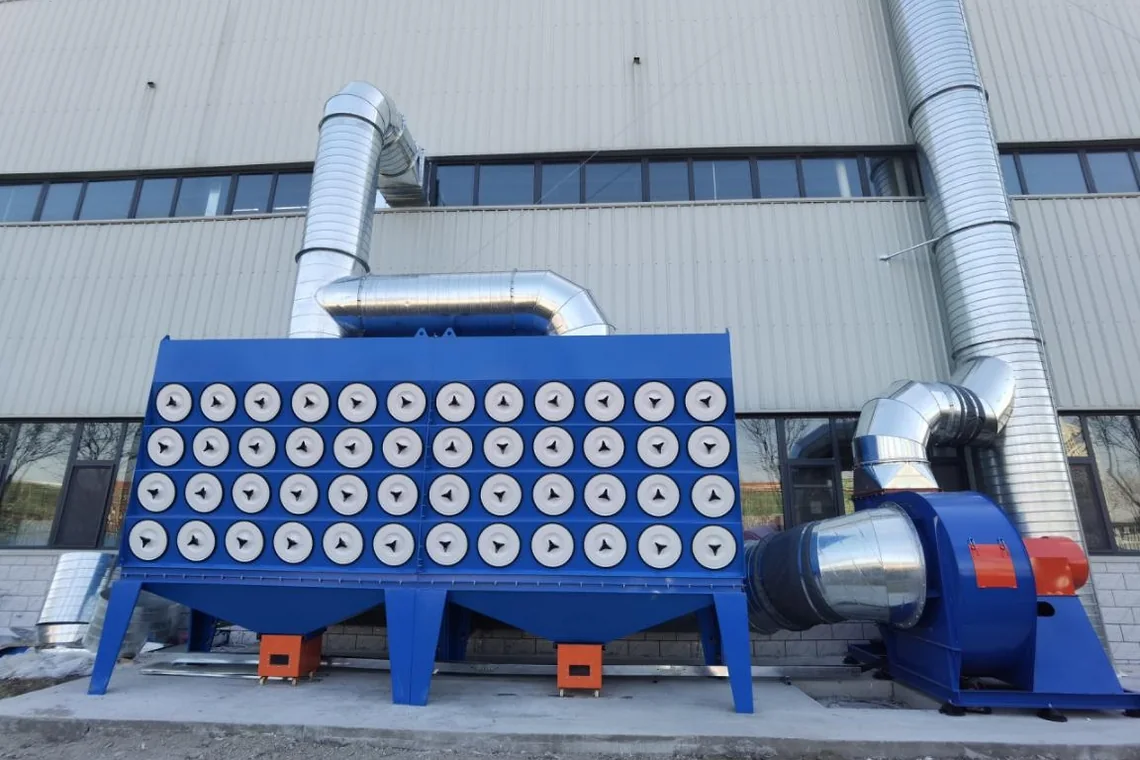
室外集中除尘主机、风机、连接风管与排气筒,构成22台焊接工作站收集系统的后端设备区。
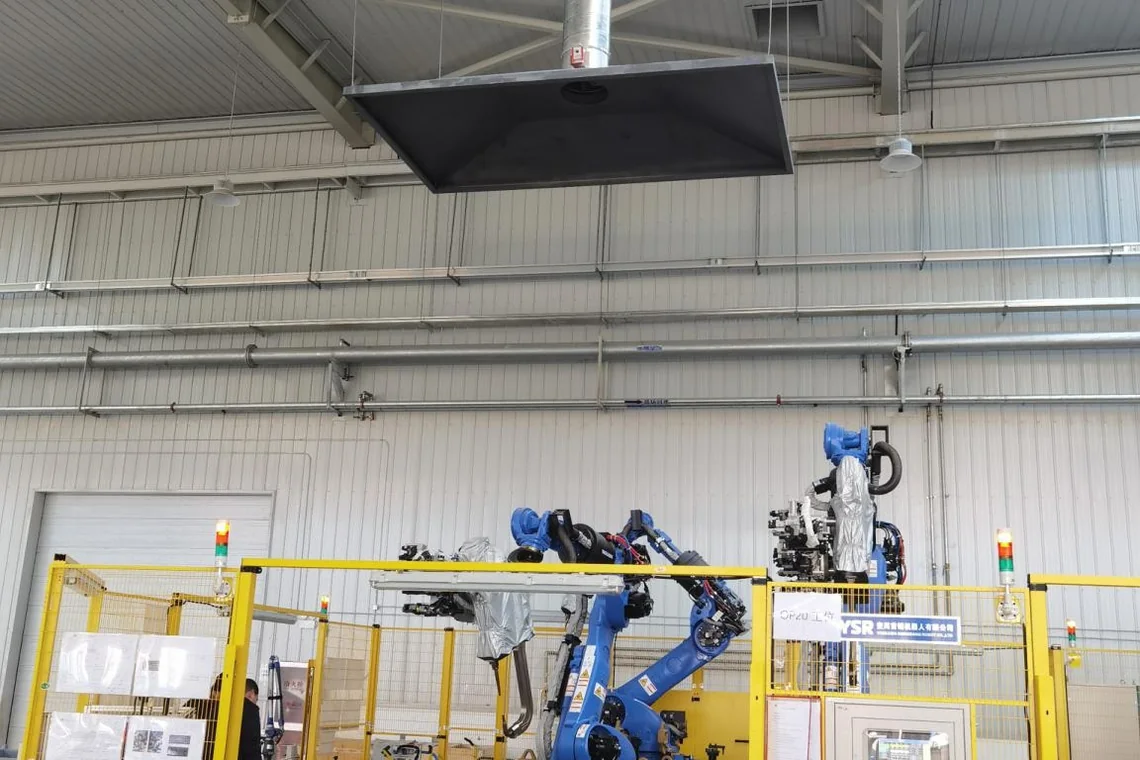
吸风罩覆盖固定机器人焊接区域,并通过垂直支管连接车间主管。
有扩产计划可参考天津英利:弧焊系统按 15 套工位设计,包含现有 10 套、预留 5 套。可对照工位接口、管网与设备能力的预留安排;60,000 m³/h 是本项目弧焊系统设计风量。现场照片主要展示注塑、烤炉区域的收集设施。
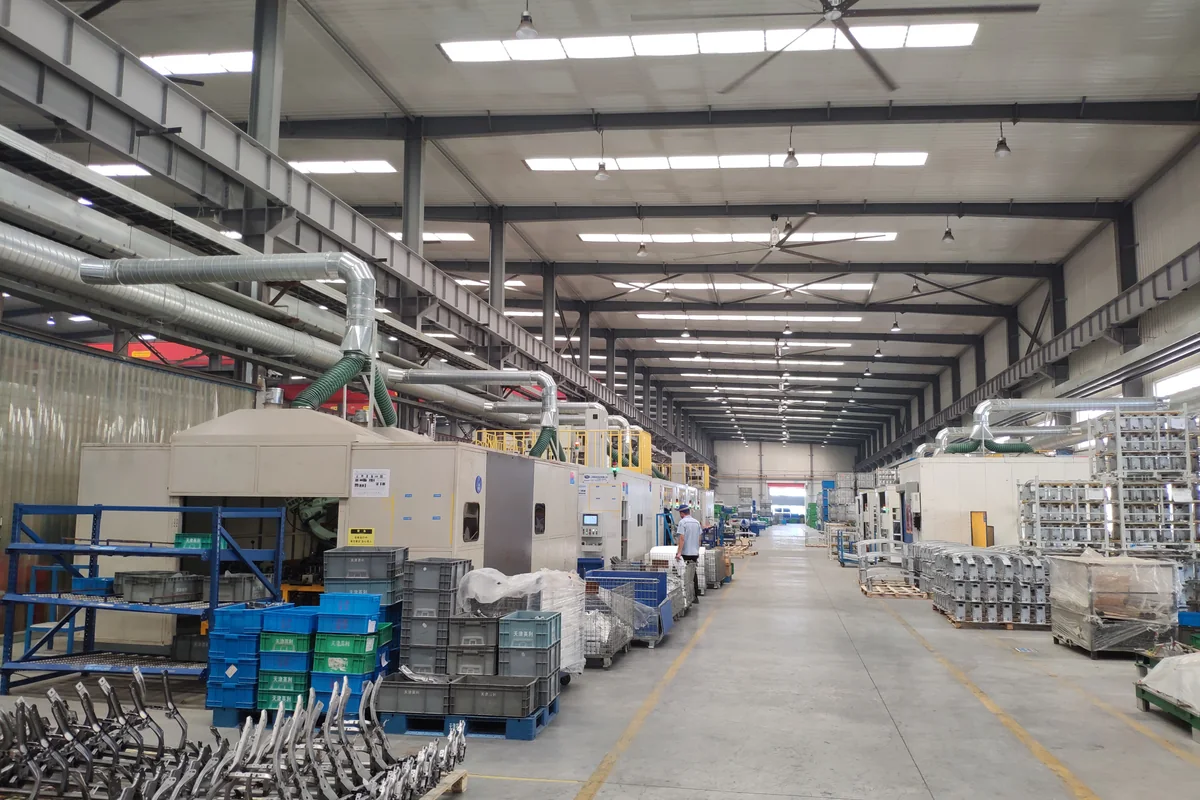
车间生产设备沿通道布置,上方多支路汇入集中管网;该照片记录项目中的注塑、烤炉设备收集区域。
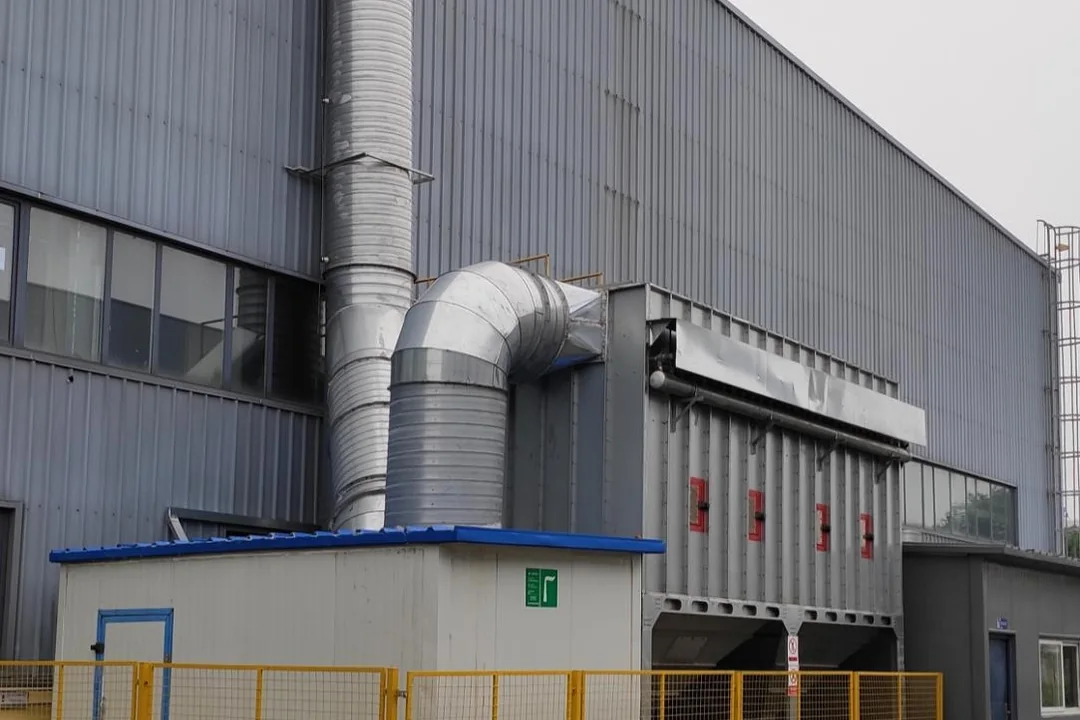
室外集中处理主机、连接风管和排气管道,与车间内部多支路收集系统形成完整路径。
工位需要局部罩与吸气臂配合时,可参考天津奥利达:捕集端靠近作业点,支管汇入车间顶部主管,再连接厂房外集中除尘设备,便于对照人员操作、工件移动与管路走向。
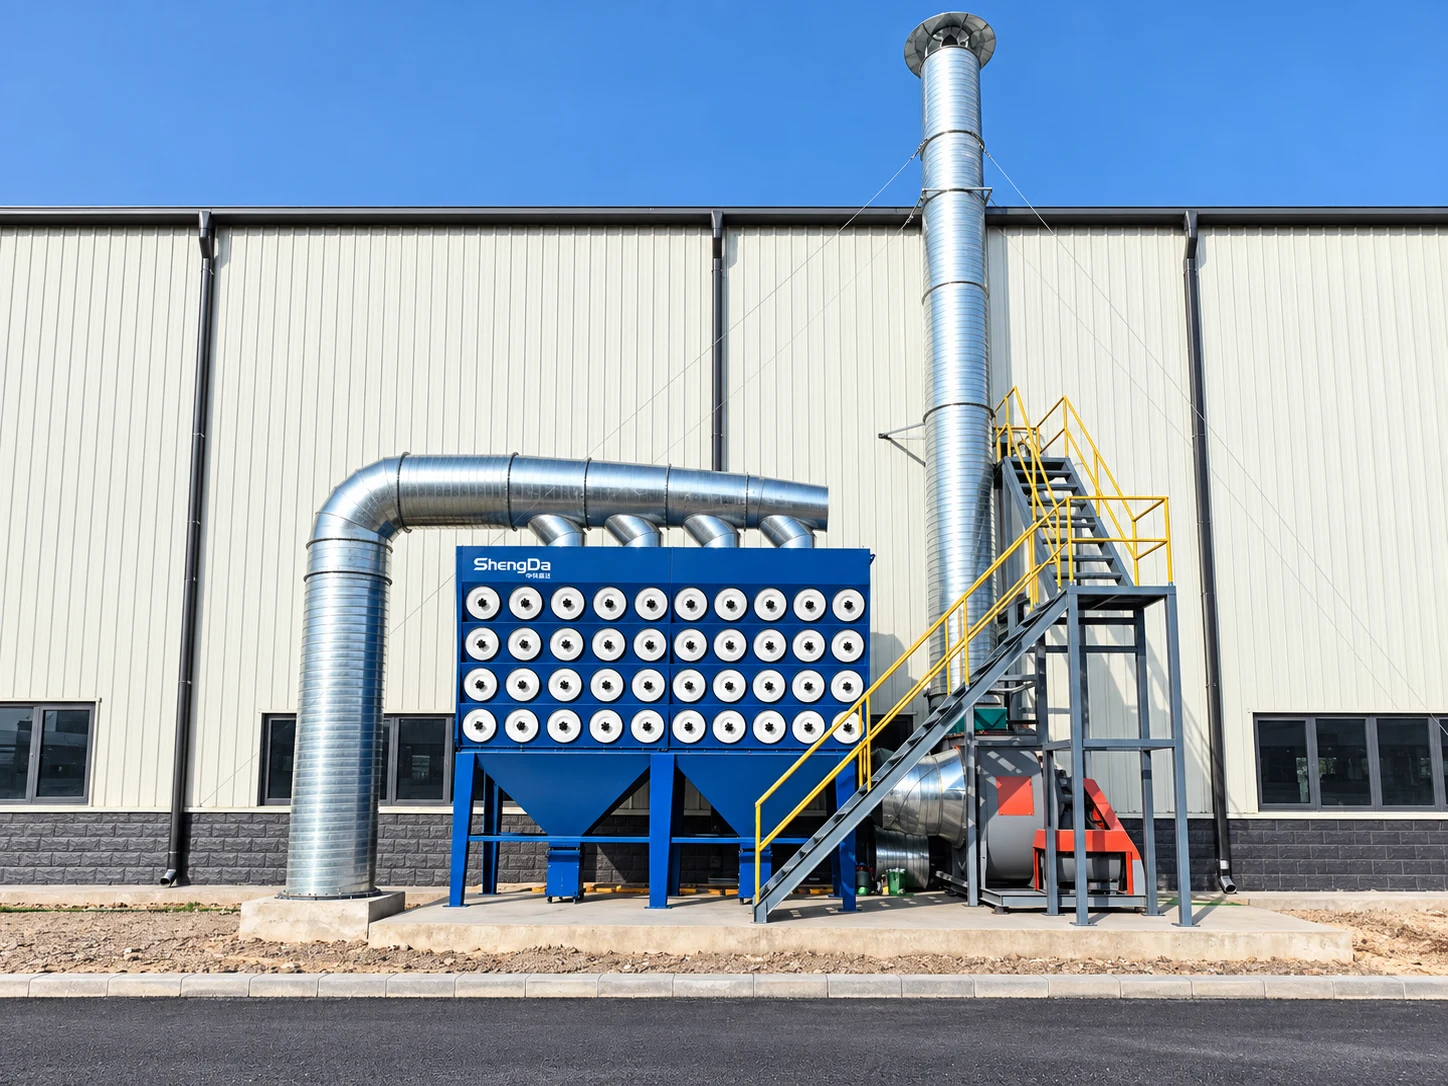
集中除尘设备与厂房、排气设施的整体关系。
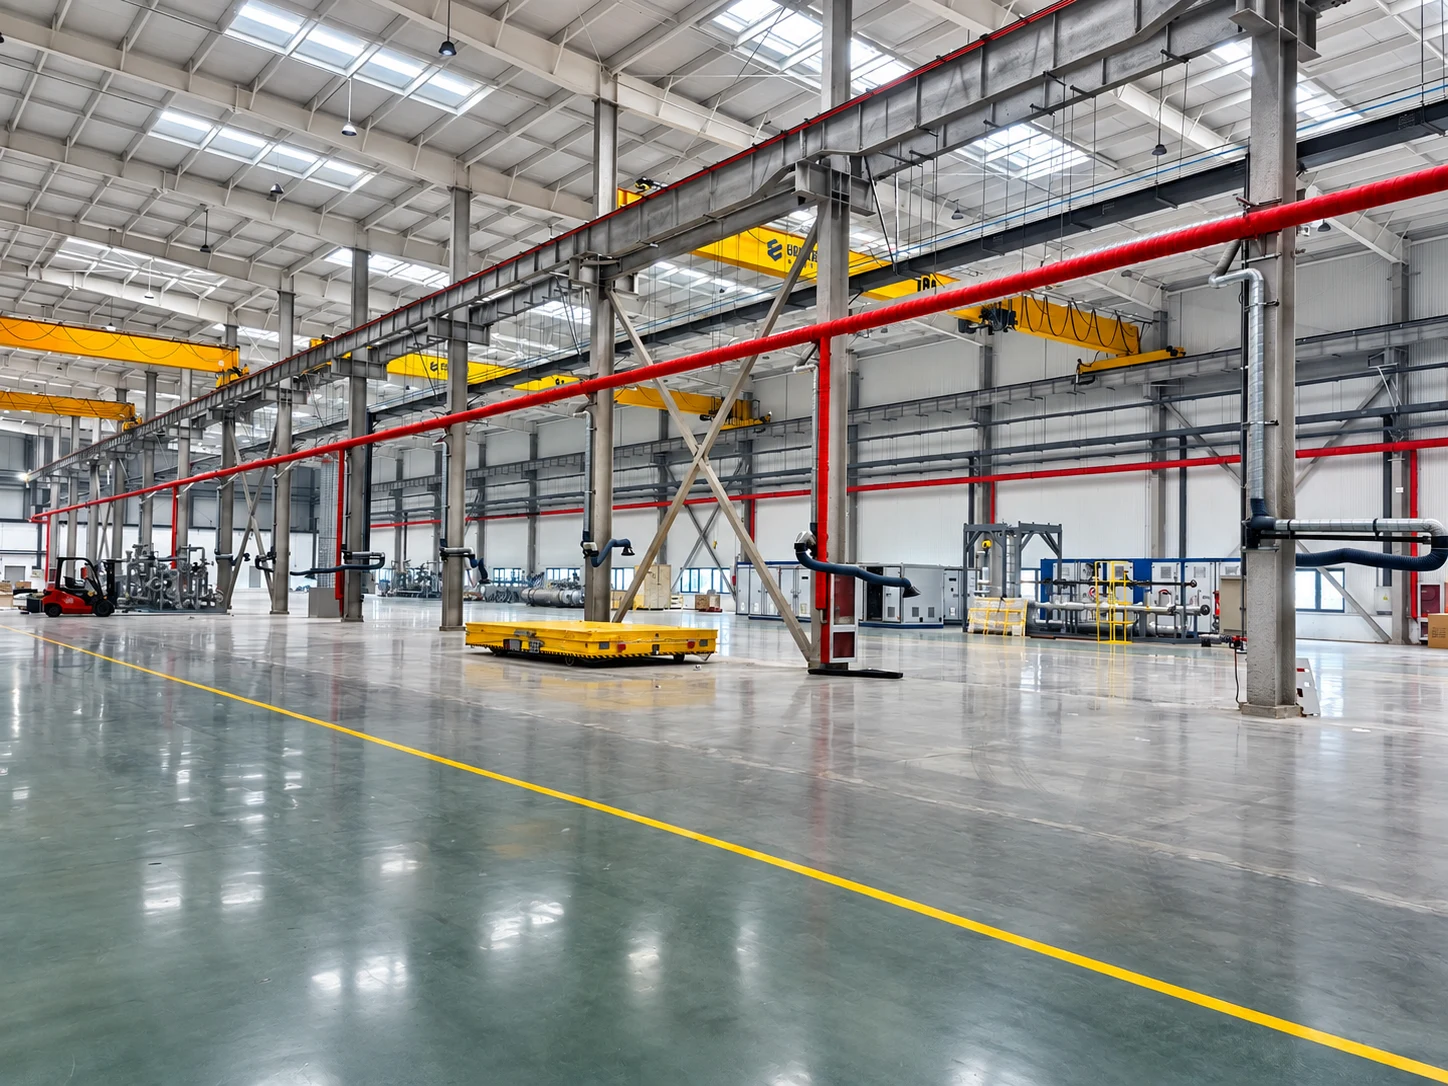
车间管网与上部结构的空间关系。
规划车间管网与室外设备位置时,可参考唐钢:焊接工位收集管道经顶部主管连接室外除尘设备,现场照片展示主机、排气与检修设施的布置关系。
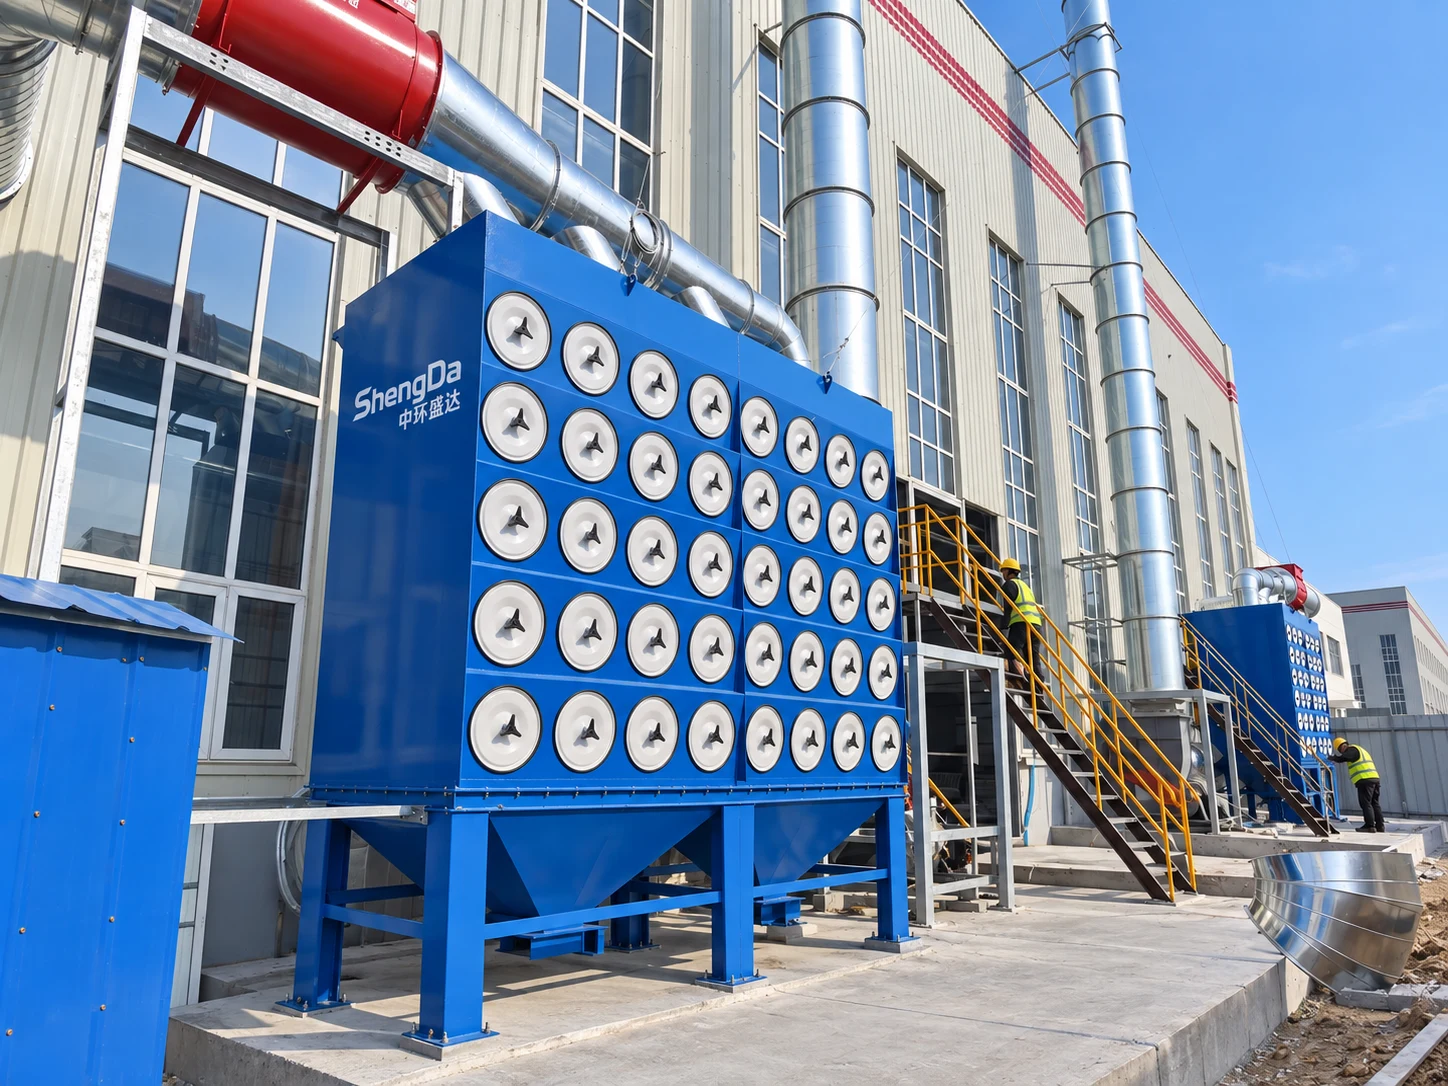
集中除尘设备与厂房、排气设施的整体关系。
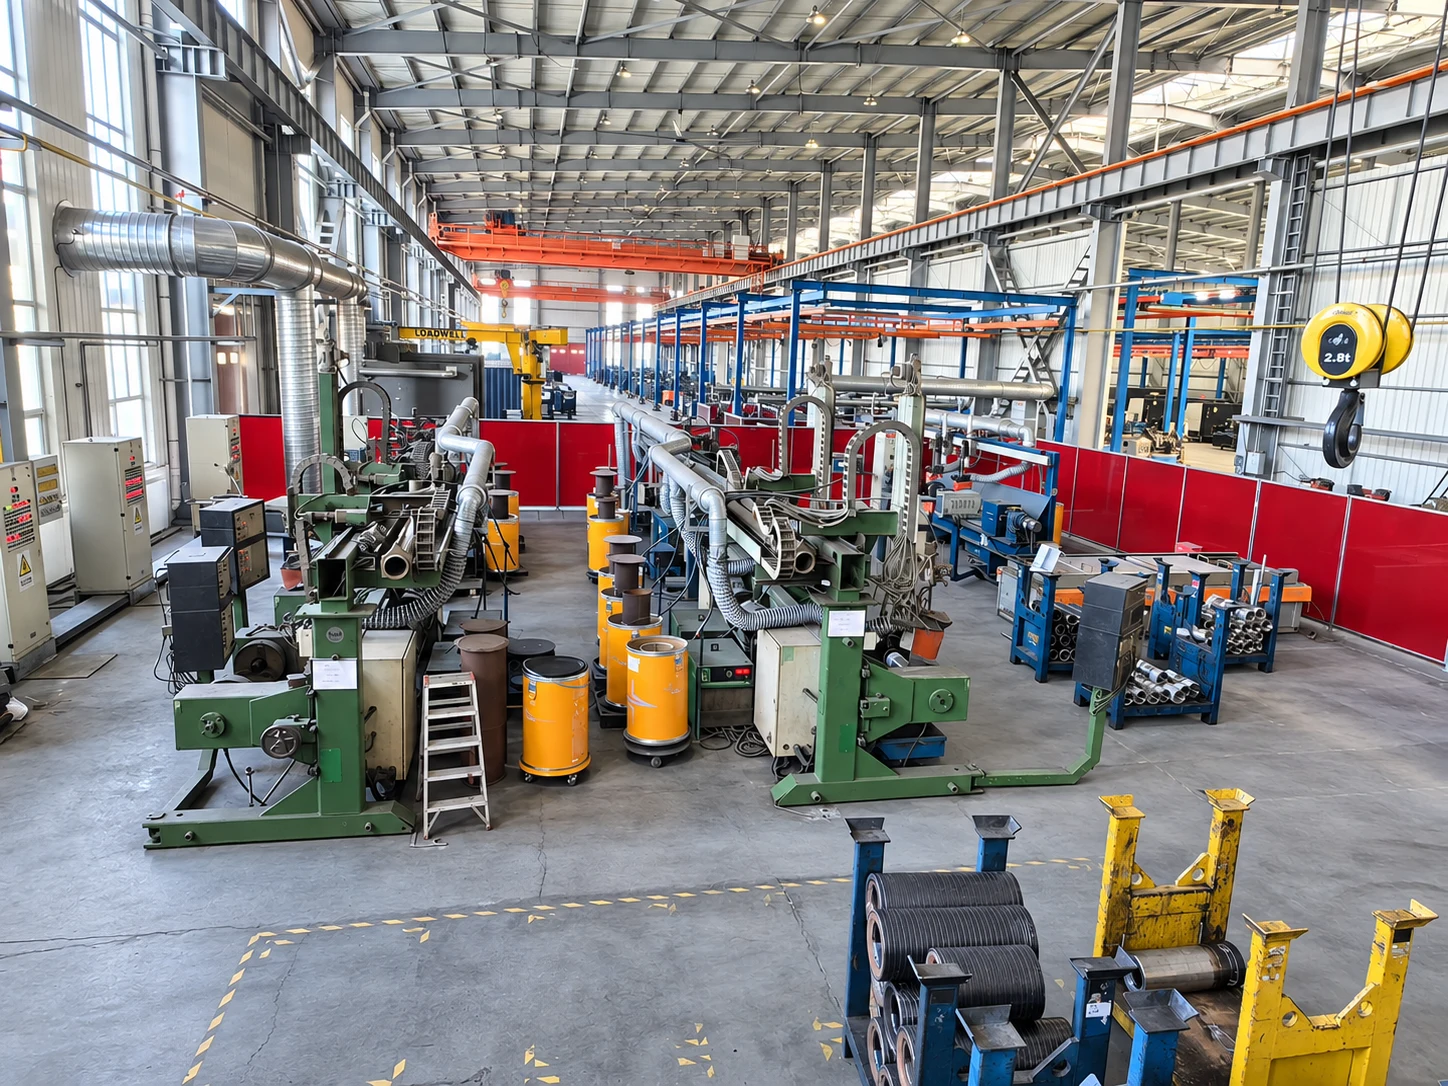
车间生产设备与主管全景。
移动式设备适合少量、临时或位置经常变化的焊接工位;是否采用单臂、双臂及具体过滤配置,以实际作业范围和烟尘负荷为准。
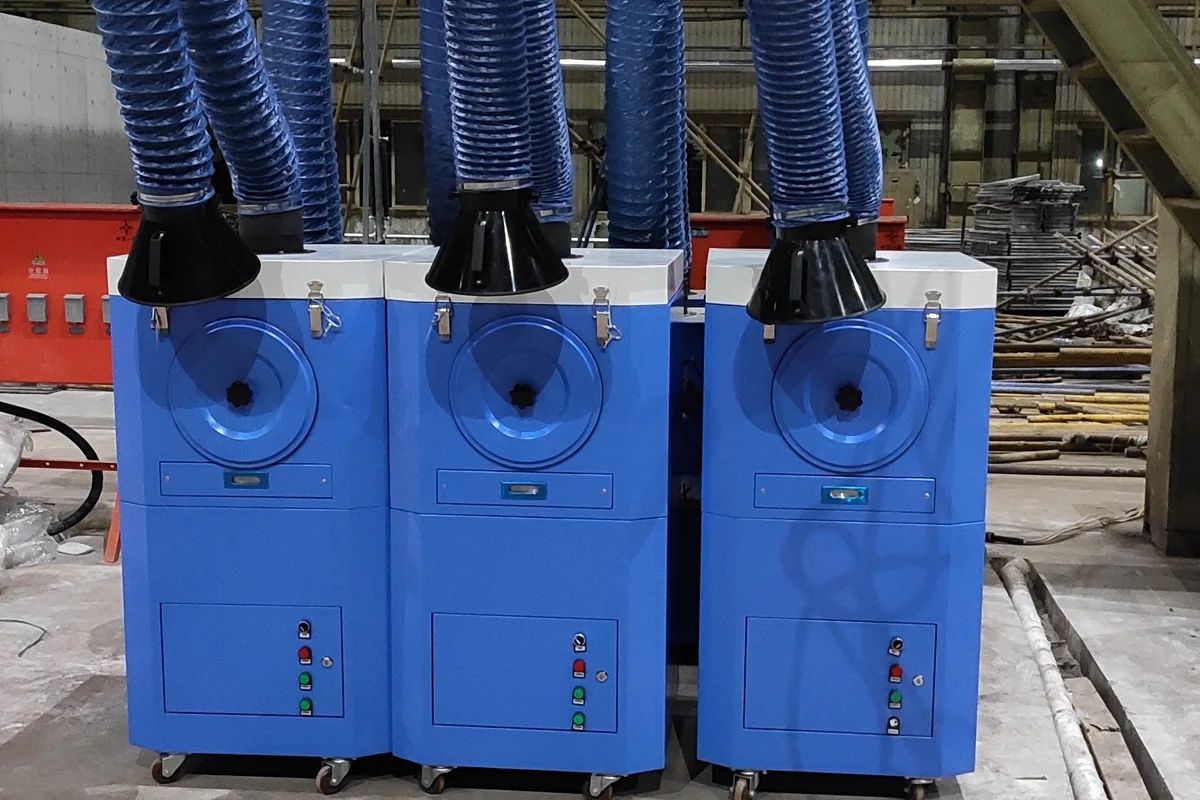
独立设备配柔性吸气臂和移动脚轮,可按工位需要就近布置。
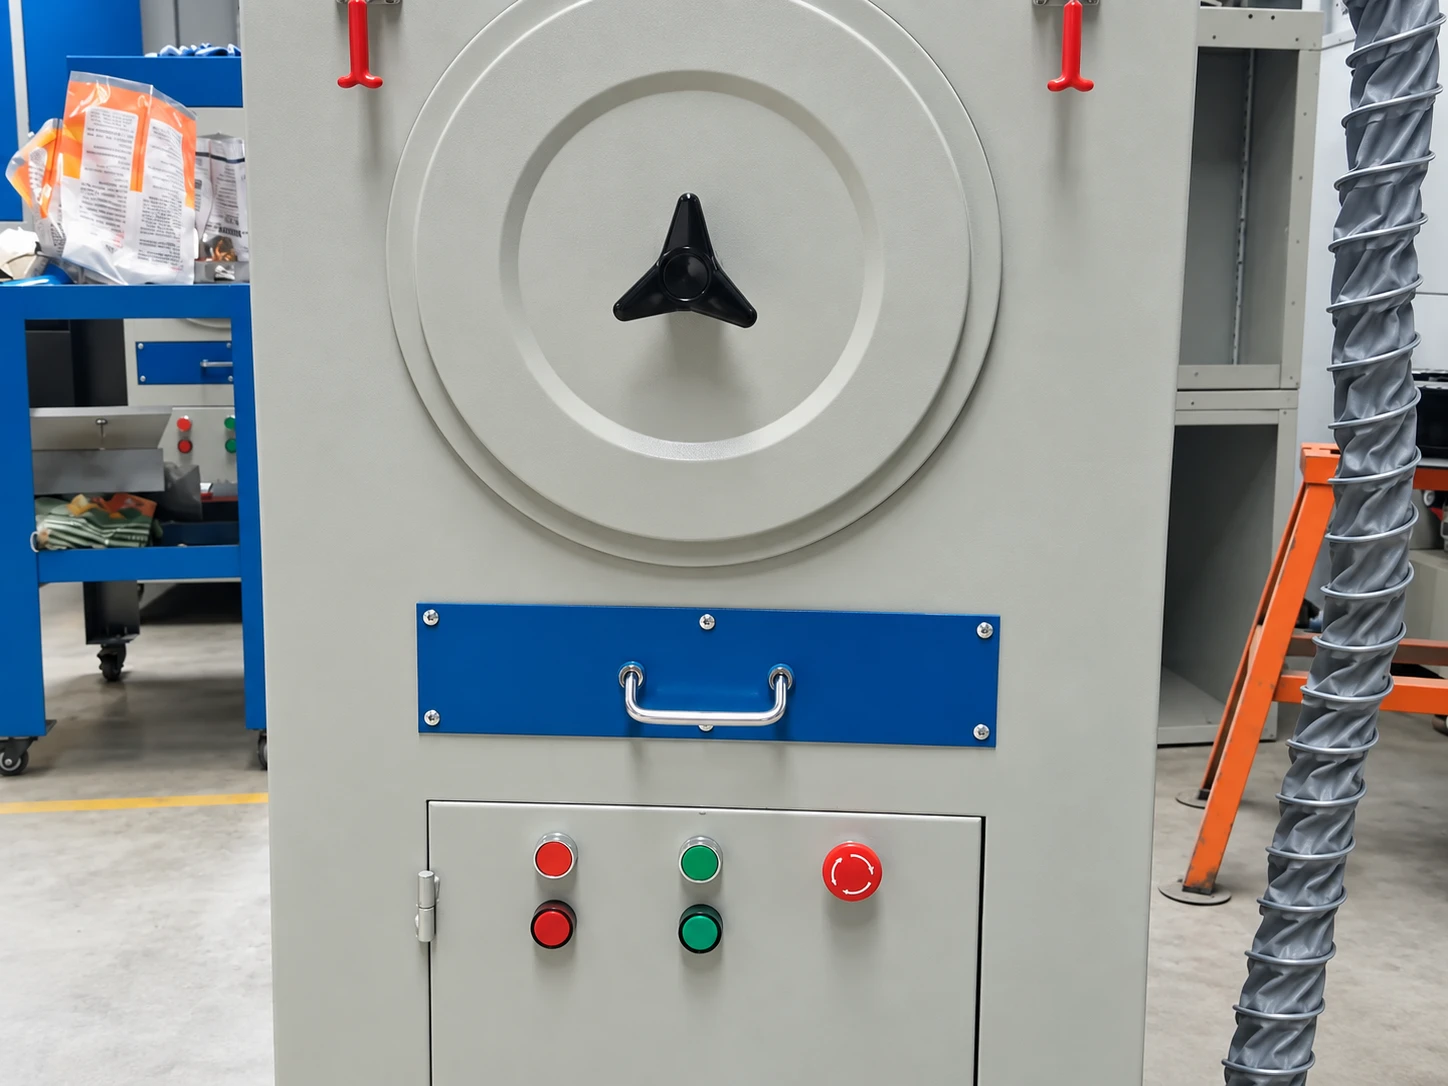
设备正面的检修盖、集尘抽屉和启停区域,体现滤材检查、集尘清理与日常操作位置。
焊烟治理需要同时考虑职业暴露、火花与积尘风险、过滤设备状态和最终排风路径;具体控制措施按焊材、母材、表面涂层及现场危险性确定。
移动式方案按设备数量、吸气臂和过滤配置比较;集中式报价要列清工位罩体、支管与主管、过滤主机、风机与控制、安装调试是否包含,以及各自覆盖的工位和现场工作。先把供货与施工范围对齐,再在相同焊接范围和同时作业条件下比较整套费用。
有扩产计划时,分别列明现有工位、预留接口和计划同时作业数量,核对本次报价包含哪些预留配置。已有系统改造还应说明罩体、管网和主机的保留范围,以及新增或调整的部分。
运行费用主要涉及风机用电、滤材及清理维护;有脉冲清灰的机型还需考虑气源。选择时可阅读局部与集中焊烟收集比较。
吸气臂应能稳定悬停,软管和连接处保持完整。门窗、补风及风扇产生的横向气流会影响捕集,观察时同时核对烟尘是否经过人员呼吸区域、罩口是否随焊缝调整,以及是否影响保护气体。
固定工装与机器人单元要覆盖上下件、不同程序和工件姿态;集中系统还应核对远近工位及不同开机组合。交付时按除尘系统调试验收清单记录捕集观察、运行数据、联锁和维护资料。颗粒态焊烟过滤不能直接替代对气态污染物及排风条件的评估。
少量、临时或位置经常变化的工位可先比较移动式设备;多固定工位、机器人焊接单元或连续生产车间更适合评估固定局部收集和集中管网。最终还要看罩口能否接近烟源、同时使用率和车间布局。
没有适用于所有工位的固定距离。罩口应在不影响焊枪、保护气体、视线和工件移动的前提下尽量接近烟尘形成处,并结合现场横向气流和实际捕集状态调整。
室内回风需要结合污染物组成、过滤能力、职业卫生要求、补风条件和所在地规定专门判断;过滤颗粒物也不代表同步去除了所有气态污染物,因此通常先按可靠的最终排风路径规划。
先核对材料、火花、颗粒负荷、工位距离和同时使用情况。打磨或切割产生的大颗粒与火花可能改变预处理、管网和安全配置,只有性质相容且风险可控时再确定是否共用。
重点检查罩口位置和吸气臂悬停、软管与管道密封、过滤阻力、清灰状态、风机异常、集尘容器和管道积尘,并按设备说明和现场制度维护。
可以先提供焊接方法、工位数、同时作业数量、工件和烟尘位置、每天作业时间以及现场照片;机器人单元、已有管网、职业卫生资料和厂房图可随后补充。
可以核对后利用,但需检查臂长、软管、罩口及各支路阻力,结合同时作业情况重新核算主机与管网,不是把所有接口简单接到一根主管。
按资料查看工程解读、规范全文入口或发布部门原文。
项目咨询 · 设备选型 · 系统方案